Bon sa fait 2 jours que je bataille avec MegaPirateNG_2.8_R3 surtout avec les PIDs.
Mon quadri dandine beaucoup avec les valeurs par défauts, j’ai mes 6 modes de vols réglés avec ma radio, pour le moment ils sont tous sur stabilize, mais juste a coté il y a pour chaque mode une case a quoi servent ces cases ?, au pire j’ai cocher sur une.
Apres il y a 2 menus Arducopter Pids et Ardurcopter config, sur le quel faut aller en 1er ?.
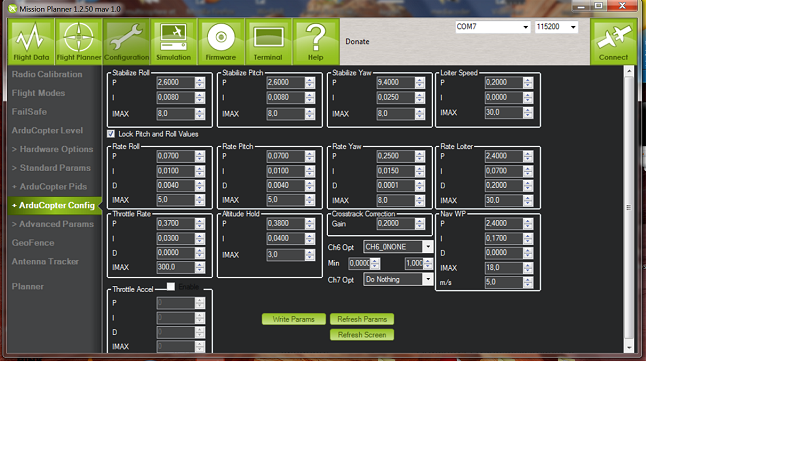
Si c’est dans config il ya Stabilize roll / pitch, et juste en dessous il y a Rate roll / pitch.
Le quel faut toucher en 1er ?
Alors dans Stabilize le P = 4,5000- le I = 0,0000 et le imax a 8,0 je ne c’est pas a quoi peu servir le Imax.
Si je met le P a 3,5000 ou 1,5000 il dandine aussi, j’ai même monter le I a 0,0040 et a 0,0400 toujours pareil.
Apres plus bas, les valeurs du Rate Roll/Pitch le P 0,1750, le I = 0,0000 et le D = 0,0040.
Je suis paumé avec ces valeurs.
Je vous signale qu'avec le multiwii 2.2 il ne dandine pas super stable, que la !! limite il se retourne.
Qui peut m’aider un peu ?
Besoins d'aide pour MegaPirateNG_2.8_R3
-
Magik30

- Quadricopter
- Messages : 209
- Enregistré le : sam. 20 avr. 2013 15:04
- Réputation : 0
-
Tronix

- Quadricopter
- Messages : 299
- Enregistré le : jeu. 16 mai 2013 00:49
- Réputation : 0
- Localisation : Bordeaux
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
Tien je sais pas si ça a un rapport, mais hier soir je suis tombé sur cette vidéo complètement par hasard, je sais pas si ça peut t'aider mais justement le mec parle de stabiliser le multi... donc voilà, si ça t'aide, tant mieux, sinon j'aurais essayé... 
Quadri-Rotor : TBS Discovery / NAZA-M LITE + GPS / FPV FatShark + OSD Remzibi / Tx/RX FrSky
En cours d'étude : Hexa / Nacelle Brushless / NAZA V2 + GPS + OSD
Pour plus tard : F450 / CRIUS AIOP V2 - MegaPirateNG / GPS + 3DR Telemetry
En cours d'étude : Hexa / Nacelle Brushless / NAZA V2 + GPS + OSD
Pour plus tard : F450 / CRIUS AIOP V2 - MegaPirateNG / GPS + 3DR Telemetry
-
Magik30
- Quadricopter
- Messages : 209
- Enregistré le : sam. 20 avr. 2013 15:04
- Réputation : 0
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
ah merci je regarde ça.. ben le mien il fait pareil comme au début de cette video.
-
ziggy95

- Pilote toutes catégories
- Messages : 1935
- Enregistré le : jeu. 6 sept. 2012 11:56
- Réputation : 0
- Localisation : Près du lac d'enghien les bains
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
J'ai commencé à régler l'aio pro v2 d'un copain sur megapirate même version que toi et je galère aussi.
En gros, j'en suis au même point que toi sauf que le quad est stable mais lorsque je fais un virage à gauche, il commence par s'incliner à droite avant.
Lundi, alors qu'il pleuvait, j'ai commencé à traduire (pour moi donc succinct) le document de réglage des PID.
Tout comme toi, j'ai mis mes 6 modes en Stabilize. Il me semble que la coche permet d'activer le mode position.
le mode position te permet de ne pas te soucier de la position. S'il est face à toi et que t'incline ton stick roll à gauche, le quad va partir à sa droite. Donc évite ca pour le moment
Oui, il faut que tu travailles que sur le P stabilize. Avant, tu mets le I et le D à 0. Tu le baisses jusqu'à ce que ca n'oscille plus.
Après , tu règles le I puis tu reviens sur le P que tu vas augmenter jusqu'à ce que tu es des oscillations (+30% au moins parait il)
Bref, j'attends du beau temps pour refaire quelques heures de réglages.
Ca semble compliqué mais moi je suis près à passer beaucoup de temps pour comprendre.
Surtout que je commence dans quelques jours le montage de mon arduflyer 2.5/arducopter et que ca me forme ^^
Alors a ce soir pour te donner des infos complémentaires
Pour la suite, je te mettrai mes petites notes ce soir.
car en gros,
GLB Reptil, 1000 kv, apm 2.5, Gps, télémétry, Gopro3, Osd, Fpv
ZiggyWhite, KK2, 1000 kv, 8x4.5 en 4S
Arducopter Hexa Apm1, gps, sonar
Tri Talon, F450
T8FG, Cnc
Le mode acro est là pour aider à crasher nos multis, pas à les faire voler (L.Thall)
ZiggyWhite, KK2, 1000 kv, 8x4.5 en 4S
Arducopter Hexa Apm1, gps, sonar
Tri Talon, F450
T8FG, Cnc
Le mode acro est là pour aider à crasher nos multis, pas à les faire voler (L.Thall)
-
ziggy95
- Pilote toutes catégories
- Messages : 1935
- Enregistré le : jeu. 6 sept. 2012 11:56
- Réputation : 0
- Localisation : Près du lac d'enghien les bains
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
Si je suis la logique de la doc. le gars de la video aurait du essayer de remonter le P gain après avoir régler son I, probablement d'au moins 30%)
GLB Reptil, 1000 kv, apm 2.5, Gps, télémétry, Gopro3, Osd, Fpv
ZiggyWhite, KK2, 1000 kv, 8x4.5 en 4S
Arducopter Hexa Apm1, gps, sonar
Tri Talon, F450
T8FG, Cnc
Le mode acro est là pour aider à crasher nos multis, pas à les faire voler (L.Thall)
ZiggyWhite, KK2, 1000 kv, 8x4.5 en 4S
Arducopter Hexa Apm1, gps, sonar
Tri Talon, F450
T8FG, Cnc
Le mode acro est là pour aider à crasher nos multis, pas à les faire voler (L.Thall)
-
Magik30
- Quadricopter
- Messages : 209
- Enregistré le : sam. 20 avr. 2013 15:04
- Réputation : 0
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
re
puré de puré c'est pas comme le multiwii!!, tu charge ton programme et tu peu voler avec les valeurs par défaut.
même les valeurs du I n'a rien avoir avec celle du multiwii.
en multiwii je suis a 0,030 sur le I et tu sens que c dur lorsque tu bouge le quadri avec les mains, la je suis a 0,0650 comme sur la vidéo du mec et je n'ai pas beaucoup de résistance.
aller je retourne faire des test. a+
voila le P c bon je suis a 1.1000, mais il part dans tout les sens, je contre mais il reste dans le sens que j'ai contré comme si j'étais en acro, alors comment faire pour qu'il soit stable.
-
Magik30
- Quadricopter
- Messages : 209
- Enregistré le : sam. 20 avr. 2013 15:04
- Réputation : 0
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
bon je retourne en multiwii sa me saoule programme de M...
-
ziggy95
- Pilote toutes catégories
- Messages : 1935
- Enregistré le : jeu. 6 sept. 2012 11:56
- Réputation : 0
- Localisation : Près du lac d'enghien les bains
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
bon, ok ^^
GLB Reptil, 1000 kv, apm 2.5, Gps, télémétry, Gopro3, Osd, Fpv
ZiggyWhite, KK2, 1000 kv, 8x4.5 en 4S
Arducopter Hexa Apm1, gps, sonar
Tri Talon, F450
T8FG, Cnc
Le mode acro est là pour aider à crasher nos multis, pas à les faire voler (L.Thall)
ZiggyWhite, KK2, 1000 kv, 8x4.5 en 4S
Arducopter Hexa Apm1, gps, sonar
Tri Talon, F450
T8FG, Cnc
Le mode acro est là pour aider à crasher nos multis, pas à les faire voler (L.Thall)
-
ziggy95
- Pilote toutes catégories
- Messages : 1935
- Enregistré le : jeu. 6 sept. 2012 11:56
- Réputation : 0
- Localisation : Près du lac d'enghien les bains
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
Si c'est pas pour toi, ce sera pour d'autres.
Voici ce que j'ai pour l'instant:
Rate P
======
- Se mettre en mode ACRO
- mettre rate_D et rate_I à 0
- mettre stab_P à 0 si tests en tenant la machine
ou mettre directement 3.0 si c'est pour faire un test en vol
- commencer avec rate_P à 0.05 ou moins de 0.225 (0,25 éventuellement)
If you know how to do it, set a pot on your transmitter as channel 6 and use mission planner to set your limits,
if you have telemetry this is a joy, if not you are going to be plugging and unplugging your usb quite a bit,
it’s not that bad though, and defo worth it.
- rate_p à 0,075, il devrait réagir mollement sur le roll et le pitch
donner des coups de gazs en augmentant et en baissant les gazs
- augmenter doucement le rate_p surtout s'il est mou
s'il effectue des rebonds, baisser le rate_p
Une fois trouvé une valeur ou la machine n'a pas de secousses, conserver cette valeur (exemple: 0.110)
Rate D
======
chercher une valeur de rate_D entre 0.000 et 0.025 en commencant à 0
Dès qu'il fait des oscillations rapides lorsque vous secouez la machine en utilisant les sticks, réduire le rate_d pour conserver une valeur avant oscillations
Rate_P, 2eme round
==================
Continuer a augmenter le rate_p (considérablement)
Il devrait pouvoir augmenter de 30%, peut être plus avant d'avoir des oscillations
Il réagira plus rapidement aux mouvements des manches
(A ce niveau la , il devrait deja bien voler)
Rate I
======
L'augmenter jusqu'à ce qu'on note une perte de sensation.
Il devrait mieux tenir l'angle à moins que ce soit trop haut et alors il sera léthargique et oscillera doucement
GLB Reptil, 1000 kv, apm 2.5, Gps, télémétry, Gopro3, Osd, Fpv
ZiggyWhite, KK2, 1000 kv, 8x4.5 en 4S
Arducopter Hexa Apm1, gps, sonar
Tri Talon, F450
T8FG, Cnc
Le mode acro est là pour aider à crasher nos multis, pas à les faire voler (L.Thall)
ZiggyWhite, KK2, 1000 kv, 8x4.5 en 4S
Arducopter Hexa Apm1, gps, sonar
Tri Talon, F450
T8FG, Cnc
Le mode acro est là pour aider à crasher nos multis, pas à les faire voler (L.Thall)
-
Patrick74
- Hexacopter
- Messages : 498
- Enregistré le : dim. 7 oct. 2012 19:08
- Réputation : 0
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
Hello,
J'arrive un petit peu tard, désolé
J'ai énormément galéré au début, mais aujourd'hui tout est claire. Elle est vraiment bien et complète cette carte. C'est pourquoi cela peut paraitre compliqué. Surtout si on a pas LA méthode des PID. Mais Ziggy vient de l'expliquer clairement, enfin... je crois, j'ai pas tout lu.
Le principal étant le réglage 1) en ACRO, 2) commencer par mettre rate_I et rate_D à zero, 3) régler le rate_P en commençant avec une très très petite valeur si on a des moteurs très réactifs (1200kv-1400kv).
Si vous avez tout de même d'autre question...
je vais surveiller le sujet...
Multiples multi (chassis, moteurs & cartes en tout genre). Mais pour le moment c'est FPVracing avec un Eachine ER250 réglé aux petits oignons -> Camera tiltée à ~25° sans trop de bricolage, hélices 5045..  trop de la balle pour 100 euro!
-
ziggy95
- Pilote toutes catégories
- Messages : 1935
- Enregistré le : jeu. 6 sept. 2012 11:56
- Réputation : 0
- Localisation : Près du lac d'enghien les bains
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
j'ai vu sur le net qu'il y avait 2 méthodes.
Soit on démarre par le mode stabilize mais on laisse le stab_p à 0 pendant un moment
Soit on démarre par le mode acro puis on fait le stabilize (un peu comme la KK2)
Pour l'instant, ce que j'ai noté provient de la méthode 1 que je dois finir d'écrire puis tester.
Ensuite je noterai et testerai la méthode 2
Eric
GLB Reptil, 1000 kv, apm 2.5, Gps, télémétry, Gopro3, Osd, Fpv
ZiggyWhite, KK2, 1000 kv, 8x4.5 en 4S
Arducopter Hexa Apm1, gps, sonar
Tri Talon, F450
T8FG, Cnc
Le mode acro est là pour aider à crasher nos multis, pas à les faire voler (L.Thall)
ZiggyWhite, KK2, 1000 kv, 8x4.5 en 4S
Arducopter Hexa Apm1, gps, sonar
Tri Talon, F450
T8FG, Cnc
Le mode acro est là pour aider à crasher nos multis, pas à les faire voler (L.Thall)
-
angusfly

- Octocopter
- Messages : 751
- Enregistré le : lun. 21 janv. 2013 22:53
- Réputation : 5
- Localisation : Grimaud
- Contact :
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
si ça peut aider à dégrossir ,voici mes réglages sur un H de 40.J'ai réglé les PID en mode accro,par contre je n'ai pas noté de réelle différence entre stabilize et accro car dans ce dernier mode il cherche quand même à revenir à l'horizontale.
Le mode baro(hold) fonctionne mais est perfectible.
a+
angusfly
Le mode baro(hold) fonctionne mais est perfectible.
a+
angusfly

http://www.angusfly.com
LOW RIDING & MINI RACERS MULTIROTORS - - - - - - MULTIROTORS WEBSTORE
Autorisation de poster n°00910011
Ma chaîne youporn
LOW RIDING & MINI RACERS MULTIROTORS - - - - - - MULTIROTORS WEBSTORE
Autorisation de poster n°00910011
Ma chaîne youporn
-
Magik30
- Quadricopter
- Messages : 209
- Enregistré le : sam. 20 avr. 2013 15:04
- Réputation : 0
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
re
ben avec ces moteurs la http://www.hobbyking.com/hobbyking/stor ... duct=19033" onclick="window.open(this.href);return false;
j'ai du mal a faire les réglages.
sur mon H 33cm d'axe moteur /axe moteur
j'ai commandé cela http://www.hobbyking.com/hobbyking/stor ... oduct=5685" onclick="window.open(this.href);return false;
ils sont plus puissant, et je testerais avec megapirateng dés réception des moteurs, mais pour le moment je reste en multiwii.
voila on le vois mieux ici par rapport a la première vidéo.
-
ziggy95
- Pilote toutes catégories
- Messages : 1935
- Enregistré le : jeu. 6 sept. 2012 11:56
- Réputation : 0
- Localisation : Près du lac d'enghien les bains
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
Le mode acro utilise un peu de stabilisation. ce n'est pas comme sur la KK2
GLB Reptil, 1000 kv, apm 2.5, Gps, télémétry, Gopro3, Osd, Fpv
ZiggyWhite, KK2, 1000 kv, 8x4.5 en 4S
Arducopter Hexa Apm1, gps, sonar
Tri Talon, F450
T8FG, Cnc
Le mode acro est là pour aider à crasher nos multis, pas à les faire voler (L.Thall)
ZiggyWhite, KK2, 1000 kv, 8x4.5 en 4S
Arducopter Hexa Apm1, gps, sonar
Tri Talon, F450
T8FG, Cnc
Le mode acro est là pour aider à crasher nos multis, pas à les faire voler (L.Thall)
-
angusfly
- Octocopter
- Messages : 751
- Enregistré le : lun. 21 janv. 2013 22:53
- Réputation : 5
- Localisation : Grimaud
- Contact :
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
merci pour l'info
http://www.angusfly.com
LOW RIDING & MINI RACERS MULTIROTORS - - - - - - MULTIROTORS WEBSTORE
Autorisation de poster n°00910011
Ma chaîne youporn
LOW RIDING & MINI RACERS MULTIROTORS - - - - - - MULTIROTORS WEBSTORE
Autorisation de poster n°00910011
Ma chaîne youporn
-
Patrick74
- Hexacopter
- Messages : 498
- Enregistré le : dim. 7 oct. 2012 19:08
- Réputation : 0
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
Oui tu peux paramétrer le mode accro pour qu'il se remette à plat selon un angle en dessous de X degré.Angus fly a écrit :si ça peut aider à dégrossir ,voici mes réglages sur un H de 40.J'ai réglé les PID en mode accro,par contre je n'ai pas noté de réelle différence entre stabilize et accro car dans ce dernier mode il cherche quand même à revenir à l'horizontale...
Multiples multi (chassis, moteurs & cartes en tout genre). Mais pour le moment c'est FPVracing avec un Eachine ER250 réglé aux petits oignons -> Camera tiltée à ~25° sans trop de bricolage, hélices 5045.. trop de la balle pour 100 euro!
trop de la balle pour 100 euro!-
Magik30
- Quadricopter
- Messages : 209
- Enregistré le : sam. 20 avr. 2013 15:04
- Réputation : 0
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
re
Alors comment le rendre plus dur dans les axes roll et pitch, il doit avoir une option dans planer, parce que la en le tenant dans les mains et a mi gaz, et que tu le penche en avant ou arrière tu sens pas beaucoup de résistance, même chose pour le roll, et lorsque je remets en multiwii ben la a mi gaz c’est du roc, presque impossible de le garder penché.
La moindre petite rafale de vent il part, c’est pas normal on doit trouver la solution pour qu’il se rapproche le plus possible du multiwii pour la dureté tes axes.
alors si un pro peut nous expliquer comment faire.
merci
-
Patrick74
- Hexacopter
- Messages : 498
- Enregistré le : dim. 7 oct. 2012 19:08
- Réputation : 0
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
Mais ça c'est l'art du réglage des PID 
Il faut suivre la procédure de ziggy plus haut
Il faut suivre la procédure de ziggy plus haut
Multiples multi (chassis, moteurs & cartes en tout genre). Mais pour le moment c'est FPVracing avec un Eachine ER250 réglé aux petits oignons -> Camera tiltée à ~25° sans trop de bricolage, hélices 5045.. trop de la balle pour 100 euro!
trop de la balle pour 100 euro!-
Magik30
- Quadricopter
- Messages : 209
- Enregistré le : sam. 20 avr. 2013 15:04
- Réputation : 0
-
ziggy95
- Pilote toutes catégories
- Messages : 1935
- Enregistré le : jeu. 6 sept. 2012 11:56
- Réputation : 0
- Localisation : Près du lac d'enghien les bains
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
Pour l'instant, mes notes sont du petit chinois.
Il faut que je teste ^^ je vais commencer ce soir
Il faut que je teste ^^ je vais commencer ce soir
GLB Reptil, 1000 kv, apm 2.5, Gps, télémétry, Gopro3, Osd, Fpv
ZiggyWhite, KK2, 1000 kv, 8x4.5 en 4S
Arducopter Hexa Apm1, gps, sonar
Tri Talon, F450
T8FG, Cnc
Le mode acro est là pour aider à crasher nos multis, pas à les faire voler (L.Thall)
ZiggyWhite, KK2, 1000 kv, 8x4.5 en 4S
Arducopter Hexa Apm1, gps, sonar
Tri Talon, F450
T8FG, Cnc
Le mode acro est là pour aider à crasher nos multis, pas à les faire voler (L.Thall)
-
Magik30
- Quadricopter
- Messages : 209
- Enregistré le : sam. 20 avr. 2013 15:04
- Réputation : 0
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
je suis a 0.0800 pour le rate p et roll et c'est pas mal.
le I je suis a 0,1100 et le d reste a 0.0050.
et pour stabilize roll et pitch
le p 2,1000
le I 0,1000
le I je suis a 0,1100 et le d reste a 0.0050.
et pour stabilize roll et pitch
le p 2,1000
le I 0,1000
-
mlebret

- Octocopter
- Messages : 575
- Enregistré le : sam. 9 mars 2013 11:27
- Réputation : 5
- Localisation : Sud Quimper
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
Comme vous l'avez constaté, les réglages des modes Accro et Stable sont liés, contrairement au logiciel MultiWii où ces modes sont indépendants.
Il faut donc régler d'abord le mode Accro et quand c'est satisfaisant, s'attaquer au mode Stable et pas l'inverse. Toute modification des PID Accro influe sur le mode Stable.
Pour ma part, ma carte APM 2.0 est dans un tiroir: j'ai fini par craquer car à chaque évolution du logiciel, les réglages de base étaient à refaire pour cause de modifications dans les unites employées pour les calculs.
Il y a une vidéo quelque part qui montre les bases des réglages: Recherche du P Accro (ferme mais pas trop), réglage du I (pas de wobble dans les descentes), et idem pour le mode Stable. Mon expérience pour approcher le P Accro: dans un espace dégagé, rechercher un régime moteur proche de la sustentation, relever l'arrière du Quad (Ordre à piquer), lâcher le manche de profondeur, si le cul du Quad retombe, le P est trop faible...
Marc
-
Magik30
- Quadricopter
- Messages : 209
- Enregistré le : sam. 20 avr. 2013 15:04
- Réputation : 0
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
ok c bon a savoir
mais je n'arrive pas avoir un mode stable en autolevel dur comme le multiwii
mais je n'arrive pas avoir un mode stable en autolevel dur comme le multiwii
-
Magik30
- Quadricopter
- Messages : 209
- Enregistré le : sam. 20 avr. 2013 15:04
- Réputation : 0
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
Voilà premier essai avec les nouveaux moteurs.
Vol très fin, mais je suis un peu nerveux sur les manches.
Effets de sol très bon.
c'est dommage je n’ai pas encore mes hélices 9/4.7
Je ne peux pas tester dehors... il pleut….peut être demain.
aller 19 euro de douane
Vol très fin, mais je suis un peu nerveux sur les manches.
Effets de sol très bon.
c'est dommage je n’ai pas encore mes hélices 9/4.7
Je ne peux pas tester dehors... il pleut….peut être demain.
aller 19 euro de douane
-
Tronix
- Quadricopter
- Messages : 299
- Enregistré le : jeu. 16 mai 2013 00:49
- Réputation : 0
- Localisation : Bordeaux
Re: Besoins d'aide pour MegaPirateNG_2.8_R3
Bon vu que ça parle exactement de ce que je suis en train d'étudier sur mon MegaPirateNG, à savoir les PIDs, je m'incruste un peu plus 
Au décollage de mon quad, il a tendance à vouloir se pencher... soit en avant, soit sur le côté... et si je le laisse faire, il tombe sur un côté (vu que j'ai un train d'atterrissage assez haut), par contre si je pousse les gaz d'un coup il décolle parfaitement, en se penchant juste un peu et une fois en l'air il est bien stable.
Je me demandais si ça venait de l'effet de sol, de mon train d'atterrissage, ou si j'avais raté un paramètre dans MegaPirateNG ou dans les PIDs ?
Quelqu'un a déjà eu le problème ?
Quadri-Rotor : TBS Discovery / NAZA-M LITE + GPS / FPV FatShark + OSD Remzibi / Tx/RX FrSky
En cours d'étude : Hexa / Nacelle Brushless / NAZA V2 + GPS + OSD
Pour plus tard : F450 / CRIUS AIOP V2 - MegaPirateNG / GPS + 3DR Telemetry
En cours d'étude : Hexa / Nacelle Brushless / NAZA V2 + GPS + OSD
Pour plus tard : F450 / CRIUS AIOP V2 - MegaPirateNG / GPS + 3DR Telemetry