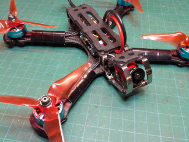
Apres avoir assemblé mon premier drone il y a un an environ, un hexa sur base d'arducopter,
appareil tres stable mais volumineux, voici ma nouvelle realisation.
Le chassis :
Ce sont deux plaques de fibre de verre d'une épaisseur de 2.5 mm
les bras sont en fibre de carbone d'un diametre de 12 mm
les fixations chassis-bras sont en alu
Navigation et motorisation:
La carte embarquée est une arducopter posée sur deux plaques antivibration
La cellule GPS a ete incorporée dans la plaque anti-vibration de la nacelle
L'esc est un Emax 4en1 25A
Les moteur sont des 2212 Rctimer
Les helices sont des tripales 1060
La nacelle:
Faite maison également, avec des profils en alu (30 mm de large pour le support principal , 20 mm pour les 2 equerres)
le tout est assemblée avec des supports d'hélice qui passe a travers les plaques alu dans un diametre superieur ce qui permets
de bien équilibrer la nacelle
A noter , 2 type de bumpers en haut (en noir ) et en bas (en bleu)
L'appareil a vide , c'est a dire sans batterie ni gopro , accuse un poids de 1100 gr
les bras sont reglable en longueur et ont une longueur de 197 mm du chassis a l'axe moteur a l'avant et de 205mm pour l'arriere
J'ai fais ma première vidéo tout a l'heure. Sans réglage PID ni i nacelle, les resultats sont tres encourageant , j'envoie une video des que possible
Voila, Tout est dit sauf un grand merci a Dehas pour sa rapidité a repondre avec justesse a un probleme que j'ai eu en fin de montage
Au top Dehas