Bonjour à tous,
Je vous présente mon premier multi, un quadcopter construit à partir d'un Kit FlashRC (F450 + Dji 2212/920Kv + ESC opto E300).
J'ai opté pour une KK2.1.5 pour gérer la machine, parce que j'aime beaucoup le minimalisme de cette carte, et hormis la difficulté à régler les PIDs que j'ai pu lire ça et la, j'en ai aussi lu beaucoup de bien en terme de comportement.
Pour la composants annexes, voici la liste :
- UBEC Turnigy 5V/3A
- Récepteur FRsky D8RII plus
- Voltage sensor Frsky
Le tout est alimenté par une Lipo Zippy Compact 3300 mA en 4S, et j'ai opté pour des Graupner e-prop 10x5 pour assurer la propulsion. Je sais, ça parait un peu grand pour du 4S, mais j'ai trouvé pas mal de cas sur les forums qui avec cette combinaison, étaient très content de cette configuration.
Le tout est commandé par une 9XR flashée OpenTX, et un module FRsky avec télémetrie. J'y ai aussi adjoint un support de stand et un FRsky FLD02, avec son golgoth support de chez les rois du plaisir, pour avoir le retour tension du multi, et pouvoir aussi configurer des alarmes (une vraie galère pour trouver les infos, avec l'explication des ratios de tension, etc... mais j'y suis arrivé en fin de compte).
Voici quelques photos du montage de la bête :
https://www.dropbox.com/s/goufdrummvqme ... 1.jpg?dl=0
https://www.dropbox.com/s/ujc88rqfe7eao ... 2.jpg?dl=0
https://www.dropbox.com/s/99c708afwanup ... 3.jpg?dl=0
https://www.dropbox.com/s/i5vc45okmt7pw ... 4.jpg?dl=0
https://www.dropbox.com/s/p73o7fywszg3x ... 5.jpg?dl=0
https://www.dropbox.com/s/5my4x74h28l7n ... 6.jpg?dl=0
https://www.dropbox.com/s/f9dctzredu0qy ... 7.jpg?dl=0
https://www.dropbox.com/s/cgp278e2o15ql ... 8.jpg?dl=0
Et la 9XR :
https://www.dropbox.com/s/s71o3uiwvgtui ... 1.jpg?dl=0
La KK est montée sur des silent-blocs de chez les "rois du plaisir", pour absorber les vibrations.
Il manque des plaques de protection pour la FC, qui sont prévus (surtout après la suite des évènements...)
Après avoir fini de souder les XT60 sur mes 3 lipos, et équilibré 2 paire d'e-prop, je n'ai pas su résister au plaisir de faire un premier test hier soir.
Firmware de la carte d'origine, et PIDs récupérés sur cette vidéo (Visiblement surconnue) : https://www.youtube.com/watch?v=8NAXSBCtSLY.
Et c'est parti pour un premier tour en mode self-level. Premier constat, ça dérive beaucoup sur le pitch et le roll, mais plus embêtant, le le multi tourne légèrement, mais invariablement, autour du yaw. Je suis déja perdu par la compensation continuelle sur les 2 axes du manche de droite (mode 2), la gestion des gazs très pointue, mais avec ce mouvement de yaw, j'ai vraiment du mal. Je plafonne à 50 cm, mais je n'ose pas monter à 1 ou 2 m pour échapper à l'effet de sol.
S'en suit une suite de 2 -3 atterrissages avec retournements sans gravité. Puis je décide de partir un peu plus haut et de faire un tour au large. Je parviens à faire un tour gentiment et à ramener la machine sans trop trop de mal.
Mais ça ne va pas, c'est mou, ce yaw est une vraie misère (ça se calme en translation sur le pitch par contre. C'est vraiment en stationnaire que c'est pénible). Je décide donc d'arrêter la, et d'approfondir mes recherches sur les réglages des PIDs.
Je repars donc sur de nouvelles valeurs, plus agressives, et je corrige mon yaw au pitch sur la 9XR, en effectuant un receiver test.
Et je retente aujourd'hui... alors le yaw, c'est beaucoup mieux, voire parfait. par contre, on sent l'agressivité des nouveaux PIDs, parce que le 450 à la gigote. Il compense en permanence en se dandinant. Par contre les mouvements sur le roll et le pitch sont très agréables, très vifs et très précis !
Je le ramène, modifie un peu les valeurs à la baisse, en appliquant le truc des 60% du I gain par rapport au P gain.
C'est un peu mieux, mais encore un peu instable, ça dandine encore. J'effectue quelques translations à 1 mètre du sol, et je commence à mieux sentir la gestion des gaz. Je vois que c'est pas encore top, mais je commence à me sentir mieux avec la machine.
bref... je prends confiance quoi...
et c'est peut-être la l'erreur... Parce que c'est à ce moment la que je me dis que ça doit être très rigolo de tester la vitesse verticale d'une machine dont le rapport poussée/poids avoisine les 4/1. Alors je pousse les gazs à fond, l'espace d'une seconde...
Suffisamment de temps pour que le quadri parte comme une balle vers le ciel, jusqu'à environ 30 métres, et se mette à entamer d'inquiétantes embardées sur le roll, en dérivant de 15 mètres sur la droite ! je coupe alors les gazs, un peu brutalement, je l'admets, et il se retourne en tombant comme un étron. Je remets alors du gaz, mais il se met à tournoyer sur lui même, et finit lamentablement sa course comme un shuriken, un des bras s'enfonçant jusqu'à l'ESC dans la terre meuble, le DJI 2212 et l'hélice complètement englouti par le champ !
oO'
Le premier réflexe que j'ai eu, c'est d'aller le sortir (j'en ai grave chié pour le retirer de la terre collante, il était enfoncé comme un pieu !) mais je regrette maintenant de pas être aller chercher mon appareil pour immortiliser ce moment, c'était carrément surréaliste...
Alors je peux déja constater qu'un f450, c'est vache de costaud !
Ce que je constate aussi, c'est que maitriser une KK avec une machine aussi puissante en 4S, tant que les PIDs sont pas au point, c'est autre chose que de piloter un phantom 2 avec NAZA V2 (ce qu'on utilise au boulot), plutôt conçu pour des débutants qui veulent pas se prendre le choux et utiliser le truc et point barre.
Je m'aperçois que tout ce que je croyais avoir appris en pilotage avec le naza... et ben ça vaut plus rien avec cette machine ! et ça me plait, parce que je me rends compte que je rentre dans un autre monde, ou il va falloir être bien plus précis, plus technique, plus pointu. Et encore... je n'ai même pas basculé encore une fois mon inter en mode manuel...
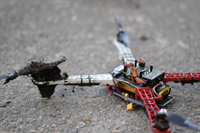
Bon, je vous mets quand même des photos de la machine une fois déterrée (mais pourquoi je l'ai pas shooté quand elle était plantée !?... pfff...), parce que ça vaut quand même un peu des points :
https://www.dropbox.com/s/8xltti8b39ck0 ... 1.jpg?dl=0
https://www.dropbox.com/s/d1lfy2w8ycirc ... 2.jpg?dl=0
https://www.dropbox.com/s/mo8fkrgwao1ae ... 3.jpg?dl=0
Bon, le bilan est bien moins pire que ce que ça aurait pu être, une hélice cassée, et un bon nettoyage, parce que la terre est vraiment rentrée partout...
J'ai démonté le moteur, puis j'ai fini par l'ouvrir, parce qu'il y a vraiment trop de terre :
https://www.dropbox.com/s/1pavsboml4ogm ... a.jpg?dl=0
A votre avis, je peux y aller au WD40 et brosse a dent, ça craint pas ?
Sinon, voici mes PIDs qui m'ont valu cette cabriole (à moins qu'il n'y ait pas que ça en cause...)
..............Pitch/Roll.....Yaw.........Self-level
Pgain...........50............50..............100
Plimit.........100............20...............60
Igain............30............30
Ilimit...........20............15
F450 - Kit E300 et KK2.1.5
Modérateur : Dehas
-
BerTiN25
- Pilote toutes catégories
- Messages : 1070
- Enregistré le : mar. 26 août 2014 23:27
- Réputation : 0
F450 - Kit E300 et KK2.1.5


Further 210 - RMRC Dodo - Emax RS2205 2300kv- HQ 5x4x3 - LittleBee 20A - Sky+ - LemonCore pro - Xiaomi - 4S - 625 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
-
Guillaume22

- Pilote toutes catégories
- Messages : 1988
- Enregistré le : mar. 14 mai 2013 08:24
- Réputation : 5
Re: F450 - Kit E300 et KK2.1.5
De l.eau uniquement, pas de wd40 ça attaqueras le vernis de tes fils et risque de provoquer un court circuit
Envoyé de mon truc avec mes machins
Envoyé de mon truc avec mes machins
Hexa quadrame naza v2
QAV400 naza lite
Pocket Naze 32
Twinstar APM 2.5
Doghfighter multiplex
Hélico Hurrican 550 CP
.....
QAV400 naza lite
Pocket Naze 32
Twinstar APM 2.5
Doghfighter multiplex
Hélico Hurrican 550 CP
.....
-
BerTiN25
- Pilote toutes catégories
- Messages : 1070
- Enregistré le : mar. 26 août 2014 23:27
- Réputation : 0
Re: F450 - Kit E300 et KK2.1.5
Mais si je le fais à l'eau, il vaut mieux que j'y passe un bon coup de sèche cheveux après, non ? Parce que ça risque pas d'oxyder les soudures et le noyau en feraille ?
Further 210 - RMRC Dodo - Emax RS2205 2300kv- HQ 5x4x3 - LittleBee 20A - Sky+ - LemonCore pro - Xiaomi - 4S - 625 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
-
Guillaume22
- Pilote toutes catégories
- Messages : 1988
- Enregistré le : mar. 14 mai 2013 08:24
- Réputation : 5
Re: F450 - Kit E300 et KK2.1.5
Oui tu sèche bien après. Le wd40 contient des solvants c.est un super produit mais en modélisme a eviter
Envoyé de mon truc avec mes machins
Envoyé de mon truc avec mes machins
Hexa quadrame naza v2
QAV400 naza lite
Pocket Naze 32
Twinstar APM 2.5
Doghfighter multiplex
Hélico Hurrican 550 CP
.....
QAV400 naza lite
Pocket Naze 32
Twinstar APM 2.5
Doghfighter multiplex
Hélico Hurrican 550 CP
.....
-
BerTiN25
- Pilote toutes catégories
- Messages : 1070
- Enregistré le : mar. 26 août 2014 23:27
- Réputation : 0
Re: F450 - Kit E300 et KK2.1.5
BOn, pas eu besoin de mouiller en fait. J'ai attendu une journée, et la terre ayant séchée, j'ai joué d'une vieille brosse à dent pour chasser la terre un peu partout.
J'ai rassemblé le moteur, et je trouvais qu'il grattait un peu en rotation...
Je l'ai donc remonté avec une hélice, refait une acc calibration, baissé les PIDs en self-level, et fait un petit test dans la chambre, à 20 cm du sol. Je faisais pas le malin entre lit chaise et commode, mais le quad reste assez stable et pas déséquilibré. Le moteur qui grattait fonctionne très bien, et offre la même résistance que les autres une fois monté avec l'hélice.
Bon, je vais recommander quelques eprop, et continuer mes tests et mon apprentissage ce week-end.
J'ai dépouillé aussi ma 9XR, et viré ce "golgoth" support de FLD02, pour n'en conserver qu'un tout petit bout rilsanisé sur la poignée de la radio. J'ai viré aussi une des 2 barres du transmitter stand, ce qui fait que maintenant je peux le refermer complètement pour ranger la radio dans une malette, par exemple.
J'ai 2 petites questions :
- Comment pilotez vous, d'une manière générale : les pouces sur les bouts des manches, ou les manches pincés entre les doigts avec les paumes bien en appui ?
y'a t'il une méthode à réellement proscrire, ou est ce selon la sensibilité et le feeling de chacun ?
- Une fois mes PIDs réglés, la machine à peu près stable, sachant que mon objectif avec cette machine (et mon futur 230) est de piloter en manuel, et sachant que j'ai le Phantom du boulot pour piloter en Atti : Vaut il mieux que je tente direct de piloter en manuel, quitte à casser quelques hélices, ou alors un passage par la case self-level est elle préférable pour apprendre déja à voler en commande inversées, me familiariser avec la machine, tout ça ?....
Question subsidiaire : quelqu'un a t'il la même config que moi, et aurait il des retours intéressants, surtout concernant les e-props 10x5 avec des DJI 2212 ?

EDIT : Je viens de me rendre compte que j'avais réglé mon stick scaling à 100% sur le throttle (60% sur les autres commandes)... Mais c'est une grosse erreur ça, non ?
Ca veut dire quand j'ouvre les gaz en grand comme j'ai fait dimanche, ben le quadri envoie absolument toute la purée dans les moteurs, ne laissant plus de marge de correction possible à la FC pour compenser l'assiette, non ?
Ca expliquerai mon crash, plutôt que des PIDs un peu instable ?
J'ai rassemblé le moteur, et je trouvais qu'il grattait un peu en rotation...
Je l'ai donc remonté avec une hélice, refait une acc calibration, baissé les PIDs en self-level, et fait un petit test dans la chambre, à 20 cm du sol. Je faisais pas le malin entre lit chaise et commode, mais le quad reste assez stable et pas déséquilibré. Le moteur qui grattait fonctionne très bien, et offre la même résistance que les autres une fois monté avec l'hélice.
Bon, je vais recommander quelques eprop, et continuer mes tests et mon apprentissage ce week-end.
J'ai dépouillé aussi ma 9XR, et viré ce "golgoth" support de FLD02, pour n'en conserver qu'un tout petit bout rilsanisé sur la poignée de la radio. J'ai viré aussi une des 2 barres du transmitter stand, ce qui fait que maintenant je peux le refermer complètement pour ranger la radio dans une malette, par exemple.
J'ai 2 petites questions :
- Comment pilotez vous, d'une manière générale : les pouces sur les bouts des manches, ou les manches pincés entre les doigts avec les paumes bien en appui ?
y'a t'il une méthode à réellement proscrire, ou est ce selon la sensibilité et le feeling de chacun ?
- Une fois mes PIDs réglés, la machine à peu près stable, sachant que mon objectif avec cette machine (et mon futur 230) est de piloter en manuel, et sachant que j'ai le Phantom du boulot pour piloter en Atti : Vaut il mieux que je tente direct de piloter en manuel, quitte à casser quelques hélices, ou alors un passage par la case self-level est elle préférable pour apprendre déja à voler en commande inversées, me familiariser avec la machine, tout ça ?....
Question subsidiaire : quelqu'un a t'il la même config que moi, et aurait il des retours intéressants, surtout concernant les e-props 10x5 avec des DJI 2212 ?
EDIT : Je viens de me rendre compte que j'avais réglé mon stick scaling à 100% sur le throttle (60% sur les autres commandes)... Mais c'est une grosse erreur ça, non ?
Ca veut dire quand j'ouvre les gaz en grand comme j'ai fait dimanche, ben le quadri envoie absolument toute la purée dans les moteurs, ne laissant plus de marge de correction possible à la FC pour compenser l'assiette, non ?
Ca expliquerai mon crash, plutôt que des PIDs un peu instable ?
Further 210 - RMRC Dodo - Emax RS2205 2300kv- HQ 5x4x3 - LittleBee 20A - Sky+ - LemonCore pro - Xiaomi - 4S - 625 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
-
BerTiN25
- Pilote toutes catégories
- Messages : 1070
- Enregistré le : mar. 26 août 2014 23:27
- Réputation : 0
Re: F450 - Kit E300 et KK2.1.5
Personne ne peux me renseigner ?... 
Further 210 - RMRC Dodo - Emax RS2205 2300kv- HQ 5x4x3 - LittleBee 20A - Sky+ - LemonCore pro - Xiaomi - 4S - 625 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
-
TicaMoi

- Tricopter
- Messages : 101
- Enregistré le : mar. 7 janv. 2014 14:59
- Réputation : 0
Re: F450 - Kit E300 et KK2.1.5
Au feeling. Pouce sur les manches en accro, vol rapide à vue; parfois manches pincés en fpv pour avoir de la précision.BerTiN25 a écrit : - Comment pilotez vous, d'une manière générale : les pouces sur les bouts des manches, ou les manches pincés entre les doigts avec les paumes bien en appui ?
y'a t'il une méthode à réellement proscrire, ou est ce selon la sensibilité et le feeling de chacun ?
Self-level Atti pareil ça non ? Vol en Atti pour apprendre le vol de face après vol manuelBerTiN25 a écrit : - Une fois mes PIDs réglés, la machine à peu près stable, sachant que mon objectif avec cette machine (et mon futur 230) est de piloter en manuel, et sachant que j'ai le Phantom du boulot pour piloter en Atti : Vaut il mieux que je tente direct de piloter en manuel, quitte à casser quelques hélices, ou alors un passage par la case self-level est elle préférable pour apprendre déja à voler en commande inversées, me familiariser avec la machine, tout ça ?....
Ce qui explique ton crash c'est la coupure des gaz, il se retourne et ne peut plus se redressé ou se stabiliser comme il faut.BerTiN25 a écrit : EDIT : Je viens de me rendre compte que j'avais réglé mon stick scaling à 100% sur le throttle (60% sur les autres commandes)... Mais c'est une grosse erreur ça, non ?
Ca veut dire quand j'ouvre les gaz en grand comme j'ai fait dimanche, ben le quadri envoie absolument toute la purée dans les moteurs, ne laissant plus de marge de correction possible à la FC pour compenser l'assiette, non ?
Ca expliquerai mon crash, plutôt que des PIDs un peu instable ?
Quand tu coupe les gaz pour jouer, faut faire attention que le quadri reste plus ou moins à plat.
-
BerTiN25
- Pilote toutes catégories
- Messages : 1070
- Enregistré le : mar. 26 août 2014 23:27
- Réputation : 0
Re: F450 - Kit E300 et KK2.1.5
Merci pour ces infos Ticamoi !
J'ai coupé les gaz, en fait, parce que le quadri était déjà parti en sucette. Clair que le fait d'avoir coupé l'a fait se retourner et n'a pas arrangé les choses, voire effectivement amené directement au crash. J'aurai du juste réduire les gaz au lieu de couper brusquement, mais ça s'est passé si vite, je crois que j'ai un peu paniqué...
Mais au delà de ça, est ce qu'il faut éviter de mettre le stick scaling à 100 sur les gaz ?
Further 210 - RMRC Dodo - Emax RS2205 2300kv- HQ 5x4x3 - LittleBee 20A - Sky+ - LemonCore pro - Xiaomi - 4S - 625 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
-
Jean des Biolles

- Hexacopter
- Messages : 360
- Enregistré le : dim. 3 nov. 2013 20:08
- Réputation : 0
- Localisation : Oleyres
- Contact :
Re: F450 - Kit E300 et KK2.1.5
Salut, moi je mettrais 100 pour les gaz. Normalement la fc doit garder la position du quad en réduisant les gaz de certains moteur si besoin. Par contre tu peux essayer de mettre un peu d'expo. Diminue la sensibilité des gaz autour de la position de stationnaire. Ça peut aider et tu garde quand même la possibilité de mettre la patate si besoin (ou envie :-D). Bon vol, ça me rappel mes début!
Quad X 540 cm, tube alu carré 20 x 20
AUAV-X2
RCTimer HP 2814 910kv
Afro 30a
HQ 11x5
4s 5Ah 30C
-==-
Quad mini ECKS
NAZE32, avec Cleanflight
DYS 1806 2300kv
Afro 12a
GemFan 5x3
3s 1,3Ah, 45C
LED WS2812
-==-
Turnigy 9XR
AUAV-X2
RCTimer HP 2814 910kv
Afro 30a
HQ 11x5
4s 5Ah 30C
-==-
Quad mini ECKS
NAZE32, avec Cleanflight
DYS 1806 2300kv
Afro 12a
GemFan 5x3
3s 1,3Ah, 45C
LED WS2812
-==-
Turnigy 9XR
-
BerTiN25
- Pilote toutes catégories
- Messages : 1070
- Enregistré le : mar. 26 août 2014 23:27
- Réputation : 0
Re: F450 - Kit E300 et KK2.1.5
Alors j'ai vidé 3 Lipos aujourd'hui (3300 mAh 4S), et j'ai pété qu'une hélice (j'ai a nouveau joué au Shuriken aujourd'hui, mais de beaucoup moins haut... J'ai de l'a chance d'avoir un champ assez humide  ).
J'ai essayé de peaufiner les réglages de KK, mais je dois avouer que je patauge un peu. Je suis arrivé à une sorte de compromis, mais je trouve le quad un peu mou. Dés que je monte un peu les gains, ça oscille. Bon, il y avait un peu de vent aujourd'hui, alors peut-être ça explique aussi.
Je suis toujours en self-level.
Mais je me suis lancé un moment en manuel. Bon, c'est à ce momennt la d'ailleurs que j'ai fait mon lancer de shuriken au bout d'1 minute de vol environ. A part ça, c'est... déconcertant ! Mais ça à l'air jouissif quand on maitrise ! ... mais de voir le quad s'articuler autour de son point de pivot, et garder sa position (d'une manière très précise d'ailleurs !), c'est un peu étragne au début. Bien sur, je suis resté en stationnaire, puis quand j'ai voulu commencer un peu des translations, j'ai fini par amplifier les mouvements jus'qu'à ce que je coupe les gazs pour ne pas terminer dans la cloture du champ (--> c'est la que...Shuriken). A part ça, la réaction aux commandes est très bonne et le quad n'oscille pas du tout.
Je me suis ensuite aventuré dans le champ, et... je sais pas trop pourquoi, mais je me souviens qu'au bout de 3 lipos avec le phantom, j'en faisais à peu près ce que je voulais (grande courbes à coin, cercle autour de moi avec le quadri qui me regardait, et début de vol de face encore perfectible, mais acceptable)... La... je sais pas si s'est la vivacité de la machine, ou le rapport poids puissance bien plus dingo, ou encore mes mauvais réglages, mais j'appréhende pour tout, dés qu'il monte, dés qu'il s'éloigne, mes grandes courbes (avec un peu de roll et du yaw sont parfois franchement dégueus...)
Bref, je me sens beaucoup moins à l'aise et je commence à me dire qu'il va me falloir vider des Lipos et affiner ces réglages pour dompter l'engin et en faire un peu plus ce que je veux...
Concernant la carte, je trouve pas la stabilisation terrible. Le 450 se met à dériver parfois sans raison, parfois c'est le vent, parfois je sais pas. Des petites dérives sur le yaw aussi par moment, en stationnaire. Ca arrive aussi en translation, mais je mets sur le compte de mouvement de gaz mal gérés de ma part.

Alors, j'aurais maintenant 2-3 questions pour les experts du multi et des KK2.1.5 en particulier.
1°) Je n'en pas encore équilibré mes moteurs, et j'ai monté 2 Graupner pas équilibrées (mais sur les 4 que j'avais équilibrées la semaine dernière, je n'avais pas eu grand chose à corriger non plus..) Par contre, la carte est montée sur 4 silent-clocs HK, les mêmes utilisés sur la Porkette pour la fixation des bras.. : Est-ce que la KK est particulièrement sensible aux vibrations, et le comportement peut il changer du tout au tout une fois ces paramètres parfaitement réglés ?
2°) Je suis en firmware 1.6 je crois. Enfin c'est le firmware d'origine de la carte telle que je l'ai reçu de chez HK. Y'a t'il un firmware magique qui la transforme en "NazaLite Like" ?![:]](./images/smilies/8.gif "Dan.San")
3°) J'ai configuré mon FLD02. J'ai bien le voltage du multi, ça c'est cool, mais les alarmes ne fonctionnent pas, y'a t'il un truc particulier à faire ? L'alarme est sonore, je suppose, elle provient du module ou de la 9XR ?)
4°) Les PIDs généraux influencent ils la FC en self-level, ou est ce seulement les gains du self-level qui influencent ce mode ?
et enfin :
5°) Le fait d'avoir un engin assez léger (>1 kg), des graupner 10x5 avec les dji, le tout en 4S (ça tire normalement pas loin d'1 kg...) fait qu'en stationnaire, je suis à peine plus d'un quart des gaz. Tout ça n'est il pas trop puissant, ou du moins les moteurs ne tournent ils pas un peu en sous régime, ce qui accentue un peu la difficulté de la carte à stabiliser l'engin ? Peut-être faudrait t'il que je l'essaye en 3S avec les 9.4x4.3 d'origine, pour voir si le comportement en self-level est meilleur ?)
Dés que je peux, je vous fait une vidéo pour illustrer un peu ça.
Désolé d'avoir encore écrit un roman, mais ce vol a été assez riche d'enseignement (en même temps, en partant de 0 ou presque...), alors j'avais des choses à vous relater, et des questions qui en découlaient...
).J'ai essayé de peaufiner les réglages de KK, mais je dois avouer que je patauge un peu. Je suis arrivé à une sorte de compromis, mais je trouve le quad un peu mou. Dés que je monte un peu les gains, ça oscille. Bon, il y avait un peu de vent aujourd'hui, alors peut-être ça explique aussi.
Je suis toujours en self-level.
Mais je me suis lancé un moment en manuel. Bon, c'est à ce momennt la d'ailleurs que j'ai fait mon lancer de shuriken au bout d'1 minute de vol environ. A part ça, c'est... déconcertant ! Mais ça à l'air jouissif quand on maitrise ! ... mais de voir le quad s'articuler autour de son point de pivot, et garder sa position (d'une manière très précise d'ailleurs !), c'est un peu étragne au début. Bien sur, je suis resté en stationnaire, puis quand j'ai voulu commencer un peu des translations, j'ai fini par amplifier les mouvements jus'qu'à ce que je coupe les gazs pour ne pas terminer dans la cloture du champ (--> c'est la que...Shuriken). A part ça, la réaction aux commandes est très bonne et le quad n'oscille pas du tout.
Oui, je vais repérer la position des gaz en stationnaire pour y coller une courbe dans la 9XR, parce que ça demande beaucoup d'attention pour garder une altitude constante. En même temps, à la fin, ça allait beaucoup mieux.Jean des Biolles a écrit :...Diminue la sensibilité des gaz autour de la position de stationnaire. Ça peut aider et tu garde quand même la possibilité de mettre la patate si besoin (ou envie :-D)....
Je me suis ensuite aventuré dans le champ, et... je sais pas trop pourquoi, mais je me souviens qu'au bout de 3 lipos avec le phantom, j'en faisais à peu près ce que je voulais (grande courbes à coin, cercle autour de moi avec le quadri qui me regardait, et début de vol de face encore perfectible, mais acceptable)... La... je sais pas si s'est la vivacité de la machine, ou le rapport poids puissance bien plus dingo, ou encore mes mauvais réglages, mais j'appréhende pour tout, dés qu'il monte, dés qu'il s'éloigne, mes grandes courbes (avec un peu de roll et du yaw sont parfois franchement dégueus...)
Bref, je me sens beaucoup moins à l'aise et je commence à me dire qu'il va me falloir vider des Lipos et affiner ces réglages pour dompter l'engin et en faire un peu plus ce que je veux...
Concernant la carte, je trouve pas la stabilisation terrible. Le 450 se met à dériver parfois sans raison, parfois c'est le vent, parfois je sais pas. Des petites dérives sur le yaw aussi par moment, en stationnaire. Ca arrive aussi en translation, mais je mets sur le compte de mouvement de gaz mal gérés de ma part.
C'est peut-être parce que j'en suis exactement à ce stade la !Jean des Biolles a écrit :... Bon vol, ça me rappel mes début!
Alors, j'aurais maintenant 2-3 questions pour les experts du multi et des KK2.1.5 en particulier.
1°) Je n'en pas encore équilibré mes moteurs, et j'ai monté 2 Graupner pas équilibrées (mais sur les 4 que j'avais équilibrées la semaine dernière, je n'avais pas eu grand chose à corriger non plus..) Par contre, la carte est montée sur 4 silent-clocs HK, les mêmes utilisés sur la Porkette pour la fixation des bras.. : Est-ce que la KK est particulièrement sensible aux vibrations, et le comportement peut il changer du tout au tout une fois ces paramètres parfaitement réglés ?
2°) Je suis en firmware 1.6 je crois. Enfin c'est le firmware d'origine de la carte telle que je l'ai reçu de chez HK. Y'a t'il un firmware magique qui la transforme en "NazaLite Like" ?
3°) J'ai configuré mon FLD02. J'ai bien le voltage du multi, ça c'est cool, mais les alarmes ne fonctionnent pas, y'a t'il un truc particulier à faire ? L'alarme est sonore, je suppose, elle provient du module ou de la 9XR ?)
4°) Les PIDs généraux influencent ils la FC en self-level, ou est ce seulement les gains du self-level qui influencent ce mode ?
et enfin :
5°) Le fait d'avoir un engin assez léger (>1 kg), des graupner 10x5 avec les dji, le tout en 4S (ça tire normalement pas loin d'1 kg...) fait qu'en stationnaire, je suis à peine plus d'un quart des gaz. Tout ça n'est il pas trop puissant, ou du moins les moteurs ne tournent ils pas un peu en sous régime, ce qui accentue un peu la difficulté de la carte à stabiliser l'engin ? Peut-être faudrait t'il que je l'essaye en 3S avec les 9.4x4.3 d'origine, pour voir si le comportement en self-level est meilleur ?)
Dés que je peux, je vous fait une vidéo pour illustrer un peu ça.
Désolé d'avoir encore écrit un roman, mais ce vol a été assez riche d'enseignement (en même temps, en partant de 0 ou presque...), alors j'avais des choses à vous relater, et des questions qui en découlaient...
Further 210 - RMRC Dodo - Emax RS2205 2300kv- HQ 5x4x3 - LittleBee 20A - Sky+ - LemonCore pro - Xiaomi - 4S - 625 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
-
BerTiN25
- Pilote toutes catégories
- Messages : 1070
- Enregistré le : mar. 26 août 2014 23:27
- Réputation : 0
Re: F450 - Kit E300 et KK2.1.5
?BerTiN25 a écrit :...
1°) Je n'en pas encore équilibré mes moteurs, et j'ai monté 2 Graupner pas équilibrées (mais sur les 4 que j'avais équilibrées la semaine dernière, je n'avais pas eu grand chose à corriger non plus..) Par contre, la carte est montée sur 4 silent-clocs HK, les mêmes utilisés sur la Porkette pour la fixation des bras.. : Est-ce que la KK est particulièrement sensible aux vibrations, et le comportement peut il changer du tout au tout une fois ces paramètres parfaitement réglés ?
2°) Je suis en firmware 1.6 je crois. Enfin c'est le firmware d'origine de la carte telle que je l'ai reçu de chez HK. Y'a t'il un firmware magique qui la transforme en "NazaLite Like" ?
3°) J'ai configuré mon FLD02. J'ai bien le voltage du multi, ça c'est cool, mais les alarmes ne fonctionnent pas, y'a t'il un truc particulier à faire ? L'alarme est sonore, je suppose, elle provient du module ou de la 9XR ?)
4°) Les PIDs généraux influencent ils la FC en self-level, ou est ce seulement les gains du self-level qui influencent ce mode ?
et enfin :
5°) Le fait d'avoir un engin assez léger (>1 kg), des graupner 10x5 avec les dji, le tout en 4S (ça tire normalement pas loin d'1 kg...) fait qu'en stationnaire, je suis à peine plus d'un quart des gaz. Tout ça n'est il pas trop puissant, ou du moins les moteurs ne tournent ils pas un peu en sous régime, ce qui accentue un peu la difficulté de la carte à stabiliser l'engin ? Peut-être faudrait t'il que je l'essaye en 3S avec les 9.4x4.3 d'origine, pour voir si le comportement en self-level est meilleur ?)
...
Further 210 - RMRC Dodo - Emax RS2205 2300kv- HQ 5x4x3 - LittleBee 20A - Sky+ - LemonCore pro - Xiaomi - 4S - 625 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
-
jean michel

- Tricopter
- Messages : 104
- Enregistré le : sam. 23 mars 2013 18:07
- Réputation : 0
- Localisation : Troyes
Re: F450 - Kit E300 et KK2.1.5
Bonjour ,
Ce qu'il faut que tu fasse d'abord c'est régler tes P.Gain et I.Gain en mode normal , et quand là c'est bon tu passeras en self level et seulement là tu
réglera le pourcentage de self level ( 100 me semble élevé ) moi avec une KK2.1 HC Fir. 1,6 sur un quadri de 500mm , de tête je dois être a 20 de P.Gain.
Autre chose , entre le normal et le self level j'ai des débattements réduits en normal ( phase de vol réglé sur la radio qui met du dual rate ou pas quand je bascule
l'inter normal/self-level )
___________ Jean Michel _________
TX : MPX PROFI TX 2,4 M.Link
Multirotors : JPay quad édition 250
Planeurs : Xplorer 1 et 2 , Egida ; Vision + ; Orion E ;F3B Hurricane
Autres : Acromaster
TX : MPX PROFI TX 2,4 M.Link
Multirotors : JPay quad édition 250
Planeurs : Xplorer 1 et 2 , Egida ; Vision + ; Orion E ;F3B Hurricane
Autres : Acromaster
-
BerTiN25
- Pilote toutes catégories
- Messages : 1070
- Enregistré le : mar. 26 août 2014 23:27
- Réputation : 0
Re: F450 - Kit E300 et KK2.1.5
OK alors. Je voulais faire ça cet après-midi, mais je sors d'un repas chez les voisins ou... disons...on a pas eu soif... 
Alors déja qu'en temps normal je flippe encore en manuel, je préfère remettre ça à un moment plus propice, ou je serais à 100%. (Le 450 à l'air costaud, mais il a quand même ses limites... )
Donc en fait si je comprend bien, les PIDs influencent le comportement général du quadri, mais les self-level settings influencent simplement l'intrusion du self-level dans le rétablissement de l'assiette, les PIDs restant l'influence de base pour les réactions de la machine même dans ce mode. J'ai bon ?
Alors déja qu'en temps normal je flippe encore en manuel, je préfère remettre ça à un moment plus propice, ou je serais à 100%. (Le 450 à l'air costaud, mais il a quand même ses limites...
)Donc en fait si je comprend bien, les PIDs influencent le comportement général du quadri, mais les self-level settings influencent simplement l'intrusion du self-level dans le rétablissement de l'assiette, les PIDs restant l'influence de base pour les réactions de la machine même dans ce mode. J'ai bon ?
Further 210 - RMRC Dodo - Emax RS2205 2300kv- HQ 5x4x3 - LittleBee 20A - Sky+ - LemonCore pro - Xiaomi - 4S - 625 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
-
jean michel
- Tricopter
- Messages : 104
- Enregistré le : sam. 23 mars 2013 18:07
- Réputation : 0
- Localisation : Troyes
Re: F450 - Kit E300 et KK2.1.5
Oui ta bon , ce qui revient a dire que ce que tu faisait jusqu'a maintenant ne peut pas fonctionner .
Faut régler tes PID en normal et seulement quand tu a obtenu un comportement correct , tu peux activer le self level et régler le P. et I gain correspondant
Faut régler tes PID en normal et seulement quand tu a obtenu un comportement correct , tu peux activer le self level et régler le P. et I gain correspondant
___________ Jean Michel _________
TX : MPX PROFI TX 2,4 M.Link
Multirotors : JPay quad édition 250
Planeurs : Xplorer 1 et 2 , Egida ; Vision + ; Orion E ;F3B Hurricane
Autres : Acromaster
TX : MPX PROFI TX 2,4 M.Link
Multirotors : JPay quad édition 250
Planeurs : Xplorer 1 et 2 , Egida ; Vision + ; Orion E ;F3B Hurricane
Autres : Acromaster
-
BerTiN25
- Pilote toutes catégories
- Messages : 1070
- Enregistré le : mar. 26 août 2014 23:27
- Réputation : 0
Re: F450 - Kit E300 et KK2.1.5
Nickel, merci Jean-Michel. Je vais donc pouvoir recommencer ma campagne de réglages correctement.
Sinon, concernant le fait d'être en 4S, avec des 10x5 (ce qui apparemment est théoriquement un peu grand pour du 4S sur des DJI 2212, mais en même temps, j'ai vu pas mal de config. comme ça sur les forums, et les types s'en plaignaient pas, bien au contraire...), ça ne te parait pas louche ? Je veux dire, rien ne te choque dans cette config. ? Du moins concernant la stabilité genérale de la machine...
Sinon, concernant le fait d'être en 4S, avec des 10x5 (ce qui apparemment est théoriquement un peu grand pour du 4S sur des DJI 2212, mais en même temps, j'ai vu pas mal de config. comme ça sur les forums, et les types s'en plaignaient pas, bien au contraire...), ça ne te parait pas louche ? Je veux dire, rien ne te choque dans cette config. ? Du moins concernant la stabilité genérale de la machine...
Further 210 - RMRC Dodo - Emax RS2205 2300kv- HQ 5x4x3 - LittleBee 20A - Sky+ - LemonCore pro - Xiaomi - 4S - 625 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
-
jean michel
- Tricopter
- Messages : 104
- Enregistré le : sam. 23 mars 2013 18:07
- Réputation : 0
- Localisation : Troyes
Re: F450 - Kit E300 et KK2.1.5
C'est sur qu'un 3S serait suffisant , ou alors avec le 4S revenir a des hélices 9' ce qui aurait pour avantage de calmer un peu la bête
Mais cela n'empêche pas de régler correctement la KK et si la commande de gaz est trop sensible , tu fait une courbe aplati sur la
course de ton manche dans la zone du vol stationnaire pour avoir plus de douceur pour maintenir une altitude et pour l'attéro
Mais cela n'empêche pas de régler correctement la KK et si la commande de gaz est trop sensible , tu fait une courbe aplati sur la
course de ton manche dans la zone du vol stationnaire pour avoir plus de douceur pour maintenir une altitude et pour l'attéro
___________ Jean Michel _________
TX : MPX PROFI TX 2,4 M.Link
Multirotors : JPay quad édition 250
Planeurs : Xplorer 1 et 2 , Egida ; Vision + ; Orion E ;F3B Hurricane
Autres : Acromaster
TX : MPX PROFI TX 2,4 M.Link
Multirotors : JPay quad édition 250
Planeurs : Xplorer 1 et 2 , Egida ; Vision + ; Orion E ;F3B Hurricane
Autres : Acromaster
-
BerTiN25
- Pilote toutes catégories
- Messages : 1070
- Enregistré le : mar. 26 août 2014 23:27
- Réputation : 0
Re: F450 - Kit E300 et KK2.1.5
Cette semaine j'ai fini de souder les XT60 sur 4 Lipos 3S 4000mAH que j'avais commandées pour un autre projet.
Puis j'en ai profité pour équilibrer 4 paires de graupner d'avance, et ré-équilibrer celles du quad (pleines de terres, etc...)
J'ai également suivi à la lettre ce tuto la, qui est très explicite ! : https://www.youtube.com/watch?v=82naZVGX3yY
Je pars dans mon champ derrière chez moi, avec mes lipos, ma malette et le 450.
Déja, au décollage, on sent que ça peine plus, je dois être quasi à la moitié des gaz pour décoller (en même temps j'avais 80% de stick scaling, que j'ai remis ensuite à 100). J'ai toujours pas fait de courbe d'expo pour les gaz, et ça se sent. Ce sera la prochaine étape. Il est très difficile de tenir parfaitement l'altitude, et le moindre mouvement sur le Yaw perturbe légèrement les gaz, mais je pense que c'est le manque d'habitude.
Je suis donc le tuto en partant des valeurs que le gars donne à la fin. Ca oscille bcp, et je baisse donc le Pgain, le tout en manuel. Je commence à prendre gout au manuel, même si je suis sur des oeufs.
Bref, j'arrive à le rendre stable et réactif en manuel, et je suis encore un peu mou sur le self-level, mais si je monte trop le gain, il devient instable.
Je décide alors de faire quelques grandes courbes en manuel, mais sans le roulis, comme le conseille Dehas, ça fait encore bcp de paramètres à gérer, puis j'attaque de grandes translations sur le pitch et le roll. Quand je mets bcp d'angle, le multi à tendance à descendre et je dois corriger au gaz. Mais que sur les grandes amplitudes.
Puis un moment, je suis en passe de perdre le multi des yeux derrière la haie d'arbre du voisin (le quadri est dans la parcelle vide derrière son jardin, à ce moment la), je remets alors du gaz, parce que je sais plus trop ou j'en suis dans ma courbe, et s'il va finir le virage avant de percuter la haie d'arbres. Il monte comme une balle (le 3S, y'a moins de sauce, mais encore bien assez, d'autant qu'il fait 80gr de moins avec ces Lipos). Et je recoupe alors qu'il est déja à 25 mètres de haut environ. Mais j'ai le soleil dans la gueule, et je ne distingue pas la couleur des bras. Il dérive dangereusement vers un grand sapin, alors j'active en réflexe le self-level, et je le tourne au lacet pour m'éloigner de vilain conifère. Mais j'ai oublié 180°, et quand je pousse le manche de gauche, il fonce irrémédiablement vers l'if fatal !
Percussion, chute au milieu des branches, choc sur le sol :


Voila, cession terminée... 1 lipos et demi. Bon, c'est toujours ça de pris...
Je vais donc commander quelques bras chez FlashRC, et j'ai pris aussi quelques résolutions :
- Achat de ces fameuses Led Alloy surpuissantes chez HK, 2 blanches et 2 rouges, pour bien distinguer le sens du quad.
- Je vais voir avec la commune s'il y a un terrain bien dégagé des habitations ou je peux voler sans blesser qui que ce soit, parce qu'à ce rythme, ça va arriver un jour (je fais toujours très attention qu'il n'y ait personne sur mon aire d'évolution, mais on ne peut jamais prévoir à 100%.
- Courbe appropriée sur les gaz, parce que c'est vraiment trop galère à gérer à mon niveau.
- Que pensez vous de faire du simulateur, et si c'est valable, quel logiciel ? J'ai un trainer cable pour ma 9XR, mais que me faudrait il pour me connecter au PC ?
- Persévérer, persévérer, persévérer..
Puis j'en ai profité pour équilibrer 4 paires de graupner d'avance, et ré-équilibrer celles du quad (pleines de terres, etc...)
J'ai également suivi à la lettre ce tuto la, qui est très explicite ! : https://www.youtube.com/watch?v=82naZVGX3yY
Je pars dans mon champ derrière chez moi, avec mes lipos, ma malette et le 450.
Déja, au décollage, on sent que ça peine plus, je dois être quasi à la moitié des gaz pour décoller (en même temps j'avais 80% de stick scaling, que j'ai remis ensuite à 100). J'ai toujours pas fait de courbe d'expo pour les gaz, et ça se sent. Ce sera la prochaine étape. Il est très difficile de tenir parfaitement l'altitude, et le moindre mouvement sur le Yaw perturbe légèrement les gaz, mais je pense que c'est le manque d'habitude.
Je suis donc le tuto en partant des valeurs que le gars donne à la fin. Ca oscille bcp, et je baisse donc le Pgain, le tout en manuel. Je commence à prendre gout au manuel, même si je suis sur des oeufs.
Bref, j'arrive à le rendre stable et réactif en manuel, et je suis encore un peu mou sur le self-level, mais si je monte trop le gain, il devient instable.
Je décide alors de faire quelques grandes courbes en manuel, mais sans le roulis, comme le conseille Dehas, ça fait encore bcp de paramètres à gérer, puis j'attaque de grandes translations sur le pitch et le roll. Quand je mets bcp d'angle, le multi à tendance à descendre et je dois corriger au gaz. Mais que sur les grandes amplitudes.
Puis un moment, je suis en passe de perdre le multi des yeux derrière la haie d'arbre du voisin (le quadri est dans la parcelle vide derrière son jardin, à ce moment la), je remets alors du gaz, parce que je sais plus trop ou j'en suis dans ma courbe, et s'il va finir le virage avant de percuter la haie d'arbres. Il monte comme une balle (le 3S, y'a moins de sauce, mais encore bien assez, d'autant qu'il fait 80gr de moins avec ces Lipos). Et je recoupe alors qu'il est déja à 25 mètres de haut environ. Mais j'ai le soleil dans la gueule, et je ne distingue pas la couleur des bras. Il dérive dangereusement vers un grand sapin, alors j'active en réflexe le self-level, et je le tourne au lacet pour m'éloigner de vilain conifère. Mais j'ai oublié 180°, et quand je pousse le manche de gauche, il fonce irrémédiablement vers l'if fatal !
Percussion, chute au milieu des branches, choc sur le sol :
Voila, cession terminée... 1 lipos et demi. Bon, c'est toujours ça de pris...
Je vais donc commander quelques bras chez FlashRC, et j'ai pris aussi quelques résolutions :
- Achat de ces fameuses Led Alloy surpuissantes chez HK, 2 blanches et 2 rouges, pour bien distinguer le sens du quad.
- Je vais voir avec la commune s'il y a un terrain bien dégagé des habitations ou je peux voler sans blesser qui que ce soit, parce qu'à ce rythme, ça va arriver un jour (je fais toujours très attention qu'il n'y ait personne sur mon aire d'évolution, mais on ne peut jamais prévoir à 100%.
- Courbe appropriée sur les gaz, parce que c'est vraiment trop galère à gérer à mon niveau.
- Que pensez vous de faire du simulateur, et si c'est valable, quel logiciel ? J'ai un trainer cable pour ma 9XR, mais que me faudrait il pour me connecter au PC ?
- Persévérer, persévérer, persévérer..
Further 210 - RMRC Dodo - Emax RS2205 2300kv- HQ 5x4x3 - LittleBee 20A - Sky+ - LemonCore pro - Xiaomi - 4S - 625 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
-
BerTiN25
- Pilote toutes catégories
- Messages : 1070
- Enregistré le : mar. 26 août 2014 23:27
- Réputation : 0
Re: F450 - Kit E300 et KK2.1.5
Salut à tous !
Bon, le 450 est réparé (sont vraiment rapides FlashRC, j'aime beaucoup cette boutique Izéroise), et j'en ai profité pour installer de la led au mètre de chez HK, parce que les super LED à la mode chez les low racer est plus dispo. J'ai même mis un inter turnigy sur la voie 6 pour les éteindre et les allumer. Mais je vais le démonter et cabler en direct, parce que finalement c'est de la connerie, je les allume tout le temps.
4 Lipos vidées aux 3/4 cet aprèm, et rien de cassé, même pas une malheureuse hélice !
J'ai toujours pas mis de courbe d'expo, manquant d'infos à ce sujet, mais je vais m'en passer je crois, parce que j'arrive de mieux en mieux à le garder à altitude fixe maintenant.
J'ai affiné un peu mes PIDs en manuel, mais j'ai toujours des soucis en self-level. Il tremblote un peu et dérive beaucoup je trouve, même sans vent.
Brefs, j'ai voulu juste voler aujourd'hui, et je commence à mieux appréhender le manuel. Je suis quand même souvent obligé de repasser en SL quand je m'éloigne trop, j'ai peur de faire des conneries.
Mais j'ai commencer à prendre du plaisir et avoir moins de stress. Il faut dire que je suis aussi parti à 800m de chez moi, dans un grand champ à vaches, avec d'autres champs à vaches à coté, la route loin, et pas une habitation dans le secteur. Et ben rien que ça, quand on débute comme moi, je peux vous dire que ça enlève une sacré pression et c'est bien plus sécurisant !
J'ai filmé mes évolutions, et je vous en posterais quelques unes (c'est en cours d'Upload... dur dur quand on a une connection en carton !... oO')
Du coup je me suis bidouillé ça pour filmer, ça va nickel ! :


J'ai posé la voiture au bord de la route, et j'ai marché 300m avec mon sac à dos, la 9XR dedans, et ma mallette pleine d'hélices et de bras (même pas ouverte). C'était vraiment du plaisir, partir comme ça, dans un grand champ, et voler sans te poser de questions...

Dés que les vidéos finissent d'UL, je vous les poste.
Bon, le 450 est réparé (sont vraiment rapides FlashRC, j'aime beaucoup cette boutique Izéroise), et j'en ai profité pour installer de la led au mètre de chez HK, parce que les super LED à la mode chez les low racer est plus dispo. J'ai même mis un inter turnigy sur la voie 6 pour les éteindre et les allumer. Mais je vais le démonter et cabler en direct, parce que finalement c'est de la connerie, je les allume tout le temps.
4 Lipos vidées aux 3/4 cet aprèm, et rien de cassé, même pas une malheureuse hélice !
J'ai toujours pas mis de courbe d'expo, manquant d'infos à ce sujet, mais je vais m'en passer je crois, parce que j'arrive de mieux en mieux à le garder à altitude fixe maintenant.
J'ai affiné un peu mes PIDs en manuel, mais j'ai toujours des soucis en self-level. Il tremblote un peu et dérive beaucoup je trouve, même sans vent.
Brefs, j'ai voulu juste voler aujourd'hui, et je commence à mieux appréhender le manuel. Je suis quand même souvent obligé de repasser en SL quand je m'éloigne trop, j'ai peur de faire des conneries.
Mais j'ai commencer à prendre du plaisir et avoir moins de stress. Il faut dire que je suis aussi parti à 800m de chez moi, dans un grand champ à vaches, avec d'autres champs à vaches à coté, la route loin, et pas une habitation dans le secteur. Et ben rien que ça, quand on débute comme moi, je peux vous dire que ça enlève une sacré pression et c'est bien plus sécurisant !
J'ai filmé mes évolutions, et je vous en posterais quelques unes (c'est en cours d'Upload... dur dur quand on a une connection en carton !... oO')
Du coup je me suis bidouillé ça pour filmer, ça va nickel ! :
J'ai posé la voiture au bord de la route, et j'ai marché 300m avec mon sac à dos, la 9XR dedans, et ma mallette pleine d'hélices et de bras (même pas ouverte). C'était vraiment du plaisir, partir comme ça, dans un grand champ, et voler sans te poser de questions...
Dés que les vidéos finissent d'UL, je vous les poste.
Further 210 - RMRC Dodo - Emax RS2205 2300kv- HQ 5x4x3 - LittleBee 20A - Sky+ - LemonCore pro - Xiaomi - 4S - 625 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
-
BerTiN25
- Pilote toutes catégories
- Messages : 1070
- Enregistré le : mar. 26 août 2014 23:27
- Réputation : 0
Re: F450 - Kit E300 et KK2.1.5
Sayé, les vidéos sont uploadées.
Alors c'est brut, j'ai pas fait de cut, rien, c'est à chaque fois 7 minutes ou y se passe rien de grandiloquent, mais ça permet de voir un peu le comportement du quadri.
Et la dernière Lipo de la journée, avec une gamelle en prime après la moitié...
Après revisionnage, le comportement n'est pas catastrophique, mais c'est très perfectible en SL. On s'en rends pas bien compte avec la gopro, parce qu'on distingue mal le 450 quand il est loin (et pourtant, je suis en narrow sur la Gopro).
D'après les conseils d'Erreur, je pense installer le firmware 1.6++ (développé par RC911), qui d'après lui à fait passer on 230, à l'époque, d'une brique à un engin très facile à régler et agréable à piloter.
En tout cas, le cadre que j'ai trouvé est top, et cette petite heure du dimanche à été un vrai plaisir !
On se rend bien compte en tout cas que le chemin vers le pilotage est long, et que je ne suis qu'au début de la route...
Further 210 - RMRC Dodo - Emax RS2205 2300kv- HQ 5x4x3 - LittleBee 20A - Sky+ - LemonCore pro - Xiaomi - 4S - 625 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
-
BerTiN25
- Pilote toutes catégories
- Messages : 1070
- Enregistré le : mar. 26 août 2014 23:27
- Réputation : 0
Re: F450 - Kit E300 et KK2.1.5
Hello tout le monde !
Je continue mon apprentissage du 450, et surtout du pilotage en manuel. Je ne me sers plus du tout du self-level, et je commence à effectuer des virages relevés, en essayant d'avoir une belle trajectoire, mais c'est pas simple. Concernant tous le mouvements de translation, la gestion de l'altitude (j'aime voler entre 3-4 métres et le ras du sol), et le vol de face, ça commence à devenir des habitudes.
En attendant, je commence à préparer mon matos pour l'aventure FpV (en attendant la fin de réalisation de mon BerT-Racer).
Etape 1, on désosse des Cinemizer+ de chez Karl Zeiss trouvées (neuves) pour pas cher sur le coin coin. Le plus chiant c'est de dessouder le fil multibrin (huit fils) qui passent dans la branche droite, pour pouvoir la virer, et ressouder le tout sur une platine microscopique. Après, on scelle tout ça dans du magnifique silicone noir de chez Casto, pour pas que ça bouge et que ça tire sur le fil.
Puis on prends un masque de ski Bollé Y6 OTG (le modèle à une importance particulière !), trouvées à 50% sur easyLunettes, et on dégage le magnifique écran d'origine.
On se fabrique ensuite un nouvel écran en Plexiglas de 5/10°, doublé de scotch armé utilisé en compétition automobile.

On mets le nouvel écran dans le masque...

...puis les Cinemizer dans le masque

Une fois bien ajustées, on scelle proprement les cinemizer au sus-cité silicone noir.
Tadiiin, des superbes lunettes FPV, à la moitié du prix d'une paire de "requin gras", en 640*480, et qui en plus prennent pas la buée et isolent bien de la lumière ambiante.
Prochaine étape, installer le Boscam de réception vidéo avec sa cloverleaf, une batterie de 1300 mAh en 3S et réaliser le cablage de la cam et de l'émetteur sur le 450.

Je continue mon apprentissage du 450, et surtout du pilotage en manuel. Je ne me sers plus du tout du self-level, et je commence à effectuer des virages relevés, en essayant d'avoir une belle trajectoire, mais c'est pas simple. Concernant tous le mouvements de translation, la gestion de l'altitude (j'aime voler entre 3-4 métres et le ras du sol), et le vol de face, ça commence à devenir des habitudes.
En attendant, je commence à préparer mon matos pour l'aventure FpV (en attendant la fin de réalisation de mon BerT-Racer).
Etape 1, on désosse des Cinemizer+ de chez Karl Zeiss trouvées (neuves) pour pas cher sur le coin coin. Le plus chiant c'est de dessouder le fil multibrin (huit fils) qui passent dans la branche droite, pour pouvoir la virer, et ressouder le tout sur une platine microscopique. Après, on scelle tout ça dans du magnifique silicone noir de chez Casto, pour pas que ça bouge et que ça tire sur le fil.
Puis on prends un masque de ski Bollé Y6 OTG (le modèle à une importance particulière !), trouvées à 50% sur easyLunettes, et on dégage le magnifique écran d'origine.
On se fabrique ensuite un nouvel écran en Plexiglas de 5/10°, doublé de scotch armé utilisé en compétition automobile.
On mets le nouvel écran dans le masque...
...puis les Cinemizer dans le masque
Une fois bien ajustées, on scelle proprement les cinemizer au sus-cité silicone noir.
Tadiiin, des superbes lunettes FPV, à la moitié du prix d'une paire de "requin gras", en 640*480, et qui en plus prennent pas la buée et isolent bien de la lumière ambiante.
Prochaine étape, installer le Boscam de réception vidéo avec sa cloverleaf, une batterie de 1300 mAh en 3S et réaliser le cablage de la cam et de l'émetteur sur le 450.
Further 210 - RMRC Dodo - Emax RS2205 2300kv- HQ 5x4x3 - LittleBee 20A - Sky+ - LemonCore pro - Xiaomi - 4S - 625 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
-
BerTiN25
- Pilote toutes catégories
- Messages : 1070
- Enregistré le : mar. 26 août 2014 23:27
- Réputation : 0
Re: F450 - Kit E300 et KK2.1.5
On prends tout et on recommence :

Il manque juste les Opto 30A RCTimer en commande. Je vais avoir pas mal de taf pour cabler et programmer tout ça, mais ça sera plus vraiment la même machine !

Et un peu de carbone et de 6061, pour loger tout ça, et me faire des rallonges de pieds et un logement pour une 2ème Lipo optionnelle sous la plaque inférieure de la frame. Ca me fera une double config : 1kg100 pour une machine vive et fun avec une 4000 mAh, et du FPV plus tranquille mais pas mal d'autonomie (2*4000 mAh), pour une machine d'1.4 kg, ce qui reste raisonnable. La 2ème Lipo sera en dessous, pile au centre de gravité, ce qui permettra de tout simplement choisir de la mettre ou pas, en fonction du vol qu'on souhaite.
Il manque juste les Opto 30A RCTimer en commande. Je vais avoir pas mal de taf pour cabler et programmer tout ça, mais ça sera plus vraiment la même machine !
Et un peu de carbone et de 6061, pour loger tout ça, et me faire des rallonges de pieds et un logement pour une 2ème Lipo optionnelle sous la plaque inférieure de la frame. Ca me fera une double config : 1kg100 pour une machine vive et fun avec une 4000 mAh, et du FPV plus tranquille mais pas mal d'autonomie (2*4000 mAh), pour une machine d'1.4 kg, ce qui reste raisonnable. La 2ème Lipo sera en dessous, pile au centre de gravité, ce qui permettra de tout simplement choisir de la mettre ou pas, en fonction du vol qu'on souhaite.
Further 210 - RMRC Dodo - Emax RS2205 2300kv- HQ 5x4x3 - LittleBee 20A - Sky+ - LemonCore pro - Xiaomi - 4S - 625 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
Further 180 - Naze32 - Cobra 2204 2300kv- HQ 4x4x3 - LittleBee 20A - Sky+ - microminimosd- XSR - 4S - 500 gr
-
lamenace
- Quadricopter
- Messages : 188
- Enregistré le : jeu. 10 juil. 2014 14:03
- Réputation : 0
Re: F450 - Kit E300 et KK2.1.5
Une petite photo du miens que je viens de passer en 4S avec des hélices 12". J'ai démonté ma nacelle depuis que j'ai fumé ma SJ4000, j'attends la nouvelle pour remonter tout ça
Vous n’avez pas les permissions nécessaires pour voir les fichiers joints à ce message.
Tarort FY650, Pixhawk 2.4.5, GPS NEO-7N, ESC ZTW Spider Series 30A, Sunnysky v3508 580kV, Nacelle 3D RCTimer
Reptile 500, Pixhawk Lite 2.4.6, ESC ZTW Spider Series 30A, Sunnysky v2216 800kV
Radio Hitec Aurora 9
Reptile 500, Pixhawk Lite 2.4.6, ESC ZTW Spider Series 30A, Sunnysky v2216 800kV
Radio Hitec Aurora 9
-
furynick

- Administrateur du site
- Messages : 2754
- Enregistré le : mer. 5 févr. 2014 13:46
- Réputation : 5
- Localisation : Portet-sur-Garonne
- Contact :
Re: F450 - Kit E300 et KK2.1.5
Du 12" en 4S avec des 2212 920kv ... t'as pas peur toi !
Tx:Taranis+ & T6J
Yon²:Talon v2, E600, 14x4.7, X2&M8N, APM3.2, T-2D, H3+S, X8R
Rēsu:ZMR 250, RCX10, 5x3, Naze32, X4R
Akuro:F450, Afro slim, 9x5 tri, X2&M8N, APM3.2, X4R
-
CAYMAN54

- Quadricopter
- Messages : 296
- Enregistré le : mar. 3 mars 2015 18:52
- Réputation : 0
Re: F450 - Kit E300 et KK2.1.5
Hello,
Pas mal ton post, j'ai une KK2 qui est prévu aussi pour un Dji je vais donc suivre ton post assidûment car je vois que tu es un peu comme moi perfectionniste
Pas mal ton post, j'ai une KK2 qui est prévu aussi pour un Dji je vais donc suivre ton post assidûment car je vois que tu es un peu comme moi perfectionniste
-
Wovokaa

- Pilote toutes catégories
- Messages : 2692
- Enregistré le : ven. 6 mars 2015 01:16
- Réputation : 5
- Localisation : Pays-Basque
Re: F450 - Kit E300 et KK2.1.5
Tu verras CAYMAN, la KK2 est une super carte de vol, et si on prend vraiment le temps de la comprendre, elle n'est pas compliquée à aborder, il faut juste la découvrir pas à pas, réglage après réglage, et surtout noter tout ce que l'on fait, sinon on se perd très vite
A mes débuts sur cette carte, je le rappelle en novembre/décembre 2014, je me suis beaucoup inspiré de tout ce que l'on trouve sur le Web, notamment les vidéos Youtube, il y en a à foison, et quand je ne savais pas dans quel sens aller, et bien j'appliquais les extrêmes, au moins là c'est démonstratif et sans aucune ambiguïté c'est certainement très gonflé, mais je n'ai jamais cassé ou même fait toucher une seule hélice, à part lors de mon essai de loop...bien loopé celui-là 
Ce soir encore j'ai vidé deux lipo sur mon Tricopter, deux p'tits vols après 20 h, tranquille dans mon jardin, tout en allant au dessus du champ voisin,

et bien qu'est-ce que ça vole bien, on peut même se demander pourquoi faire plus compliqué, c'est un vrai bonheur cette KK2
A mes débuts sur cette carte, je le rappelle en novembre/décembre 2014, je me suis beaucoup inspiré de tout ce que l'on trouve sur le Web, notamment les vidéos Youtube, il y en a à foison, et quand je ne savais pas dans quel sens aller, et bien j'appliquais les extrêmes, au moins là c'est démonstratif et sans aucune ambiguïté
c'est certainement très gonflé, mais je n'ai jamais cassé ou même fait toucher une seule hélice, à part lors de mon essai de loop...bien loopé celui-là Ce soir encore j'ai vidé deux lipo sur mon Tricopter, deux p'tits vols après 20 h, tranquille dans mon jardin, tout en allant au dessus du champ voisin,
et bien qu'est-ce que ça vole bien, on peut même se demander pourquoi faire plus compliqué, c'est un vrai bonheur cette KK2
*** André ***
"Je suis ce que je suis, grâce à ce que nous sommes tous"
Une autre passion, le Field Target,
http://www.afft.fr/forum/index.php?sid= ... 5789de1703
Ma chaîne YT,
https://www.youtube.com/user/wovoka64/videos
"Je suis ce que je suis, grâce à ce que nous sommes tous"
Une autre passion, le Field Target,
http://www.afft.fr/forum/index.php?sid= ... 5789de1703
Ma chaîne YT,
https://www.youtube.com/user/wovoka64/videos